先定义问题
把储能、电源变换、主控和执行机构作为一个运行系统看待,先明确输入、输出与责任归属。
↗
机器人电控、电源系统与嵌入式控制。
从系统边界出发,把方案推进到整机验证。
01 — PROJECTS
SELECTED WORKBIDIRECTIONAL POWER SYSTEM
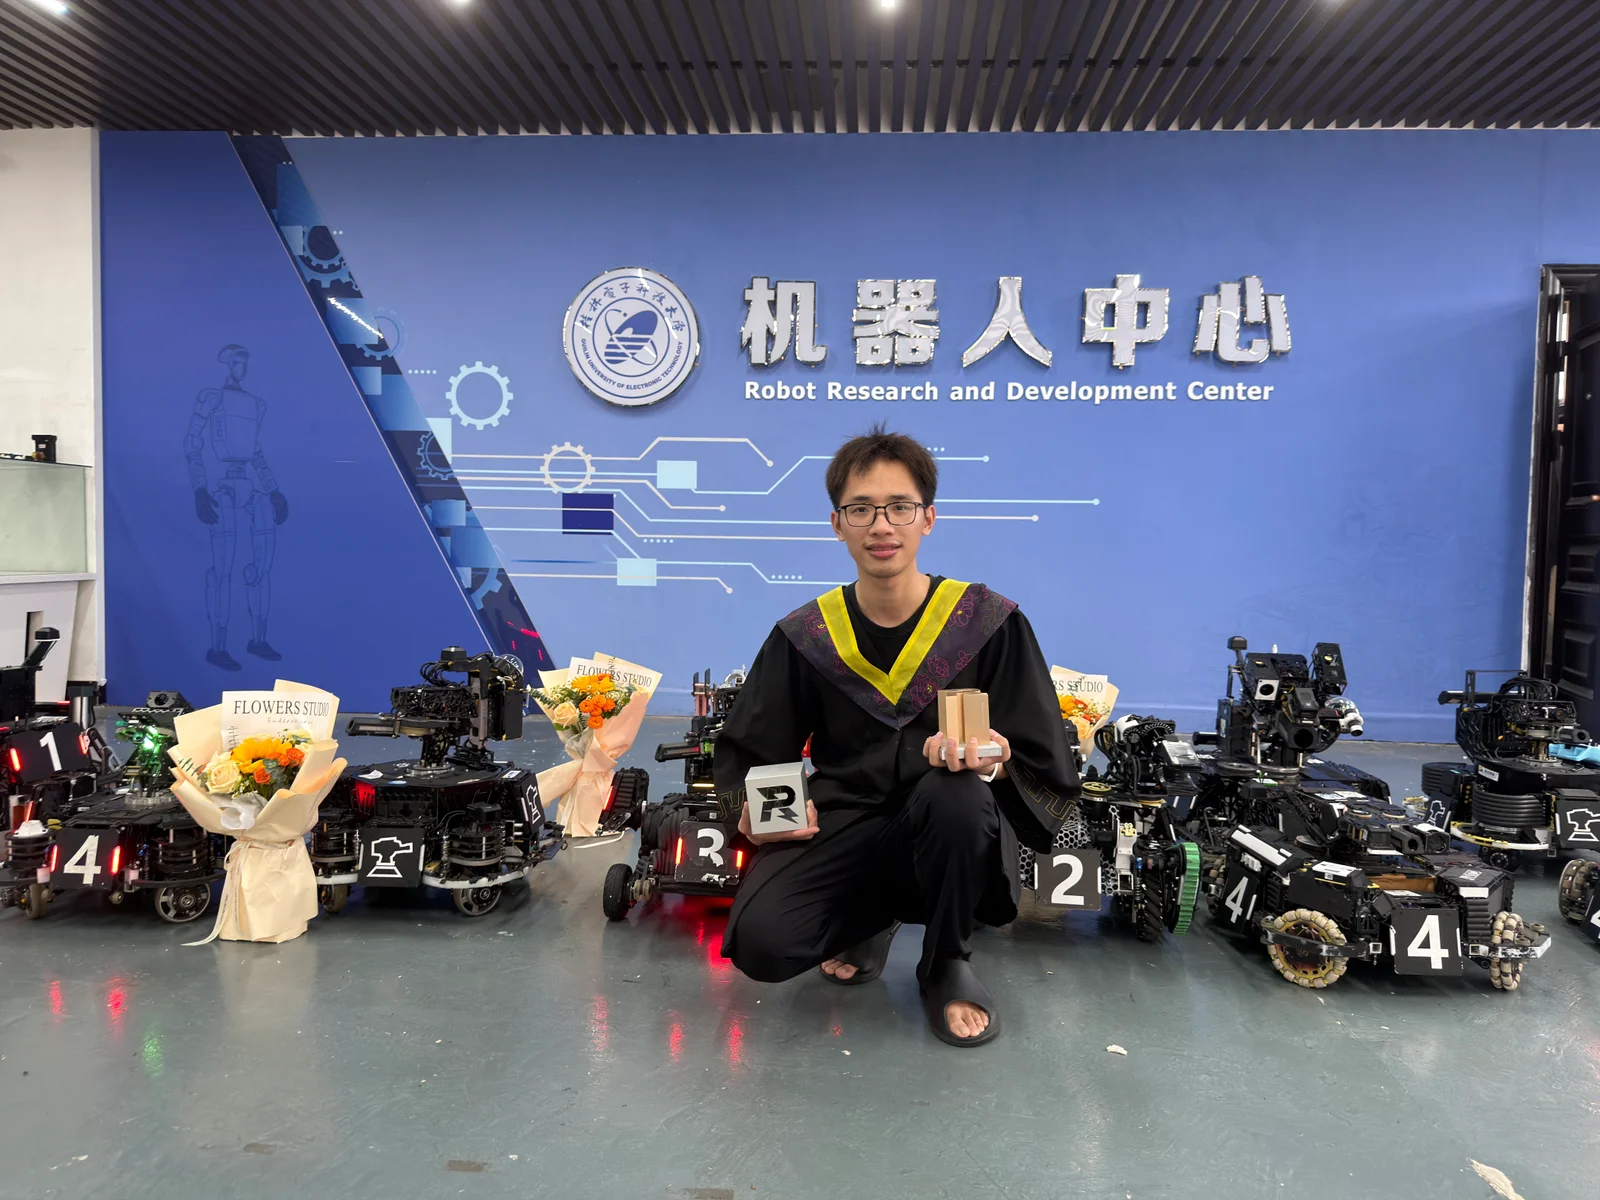
参与 RM2024 RoboMaster 机器人超级电容系统开发,工作覆盖电源硬件、主控协同、通用软件维护与整机联调。采用双向 Buck-Boost 功率架构,把储能、控制和负载响应放回同一条运行链路中验证。
 POWER MANAGEMENTGUET · 2024
把储能、电源变换、主控和执行机构作为一个运行系统看待,先明确输入、输出与责任归属。
↗将能量层、控制层与设备层分开处理,让功率问题、状态问题和整机问题可以分别判断。
↗从板级检查推进到整机联调,在真实负载和设备状态下确认方案,而不是停留在单模块可运行。
↗超级电容不是独立的能量盒,而是机器人功率链路的一部分。负载变化会影响控制状态,控制状态又决定设备如何响应,因此方案必须从功率级延伸到整机运行。
围绕动态负载建立双向能量通路,并把储能、电源变换与机器人主控的关系纳入同一架构。
完成电源硬件、控制板协同、通用软件维护和整机联调,负责把模块接口转化为可执行的协作关系。
形成可被团队理解和继续维护的系统方案,并通过工作现场的状态与运行表现检验设计判断。
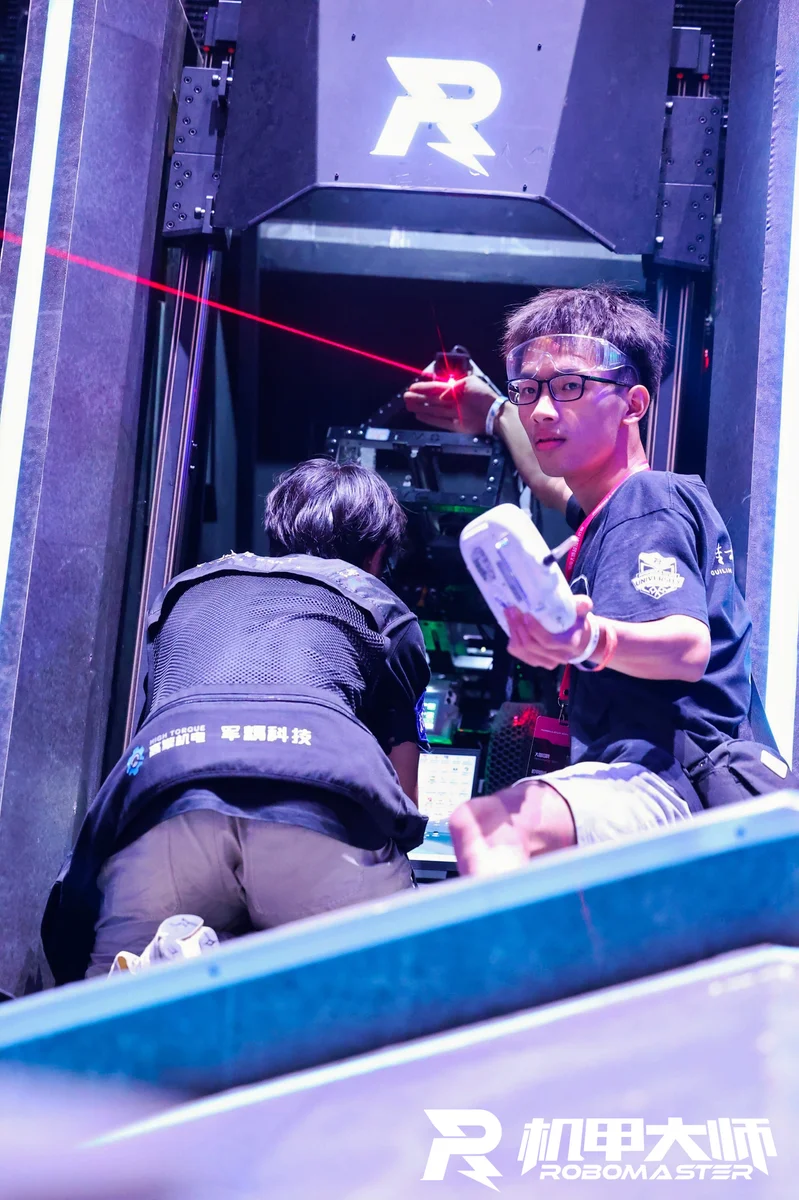
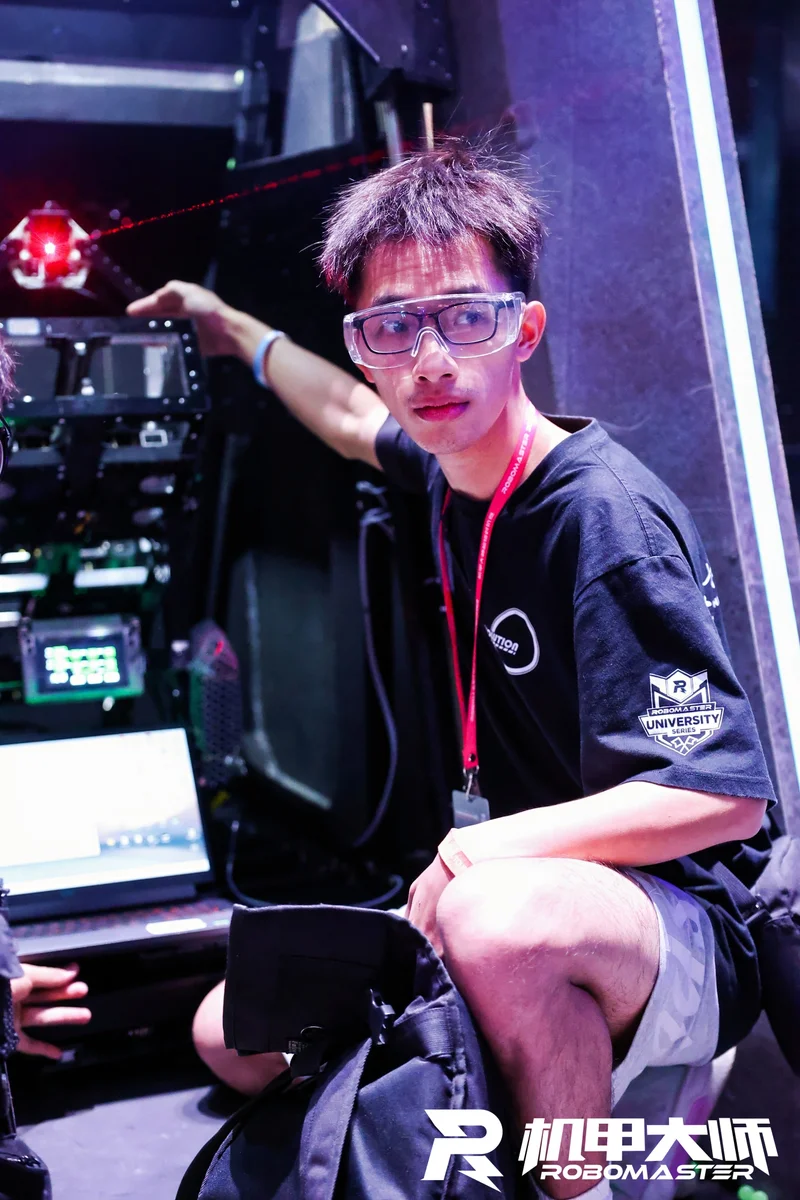
成品、过程、验证,分别对应项目叙事的三个阶段。
分层不是为了增加术语,而是为了让能量、状态和设备响应分别可观察、可沟通、可定位。
关注储能与功率变换在动态负载下的角色,明确电源系统向负载提供什么、在何时切换方向。
储能 · 功率 · 负载将状态采集、运行逻辑和保护关系组织起来,让控制决策有明确的输入与边界。
状态 · 逻辑 · 保护把电源与主控、执行机构放进整机工作流,确认模块行为最终能否支撑设备运行。
主控 · 执行 · 整机工程判断
在桂林电子科技大学 Evolution 战队 2024 赛季电控工作中,负责主控板、超级电容系统与通用软件的开发维护。工作的重点是让设计、控制和现场联调互相校验,而不是把每个模块孤立地做到“能运行”。
先确认系统边界,再按能量、控制、设备三层拆解;每次联调都把现象放回运行链路,判断问题属于哪一层、影响了哪一层。
不展示源文件,只展示工作范围与成果边界。